本文章中僅爲技術講解,不包含廣告推廣
1⃣ anthropics/skills:19.5萬星!Anthropic把AI的"技能教科書"全公開了
⭐ 約 19.5 萬 | 📦 Python | ✅ 開源 | 🔥 本週 +6220,全榜最大體量
一句話介紹: Anthropic官方的Agent Skills倉庫:一個個裝着指令、腳本和資源的文件夾,教AI完成寫文檔、做表格、處理PPT這類具體任務,這是你現在能裝進AI裏的最權威技能庫。
核心功能:Skill的思路很妙——不是把知識硬塞給AI,而是給它一本"遇到這類活該怎麼幹"的操作手冊:需要時才加載,幹完就收起來。這個倉庫裏放着Anthropic官方維護的全部示範技能,從品牌規範文檔生成到數據分析工作流,連Claude處理docx、pdf、pptx、xlsx文件的底層技能都源於此。它還催生了一個開放標準(agentskills.io),等於給整個AI行業定了"技能包"的格式。
使用場景與用法:用skills.sh一行命令把技能裝進Claude Code,或者直接瀏覽倉庫挑需要的技能複製過去。寫課程報告、做社團招新PPT、按公司模板出週報,裝上對應技能後AI的產出會突然"上道"——因爲它讀的是官方教材,不是網上抄的野路子。
2⃣ elephant-goldfish-model:谷歌的妙招——大象設計,金魚挑刺
⭐ 約 2 萬 | 📦 Python | ✅ Apache-2.0 | 🔥 本週 +5539
一句話介紹: 谷歌開源的AI協作插件:讓一個"大象"agent記着全部項目背景起草方案,再派一羣"金魚"審查員不帶任何上下文冷讀挑毛病,用記憶差逼出隱藏的坑,本週漲星5500。
核心功能:它抓住了AI協作最隱蔽的坑——寫方案的和審方案的是同一個"腦子",熟悉上下文就會想當然。大象負責記住所有項目背景、起草規格文檔;金魚審查員則像剛入職的新人,只看文檔本身,不看你和AI聊過的任何一句廢話——你自以爲理所當然的假設,會被它們一條條揪出來。你負責在動工前拍板批准設計,主動權始終在你手裏。
使用場景與用法:裝進Claude Code、Codex CLI等工具即可開用,官網egm.dev有快速上手。做畢設開題、寫技術方案、評審AI生成的代碼設計時最值——先讓大象出草稿,再讓金魚團冷讀轟炸一遍,很多"以爲說清楚了其實沒有"的問題會當場現形。
3⃣ agent-browser:Vercel出品,給AI配一個它自己會開的瀏覽器
⭐ 約 5.2 萬 | 📦 Rust | ✅ Apache-2.0 | 🔥 本週 +4601
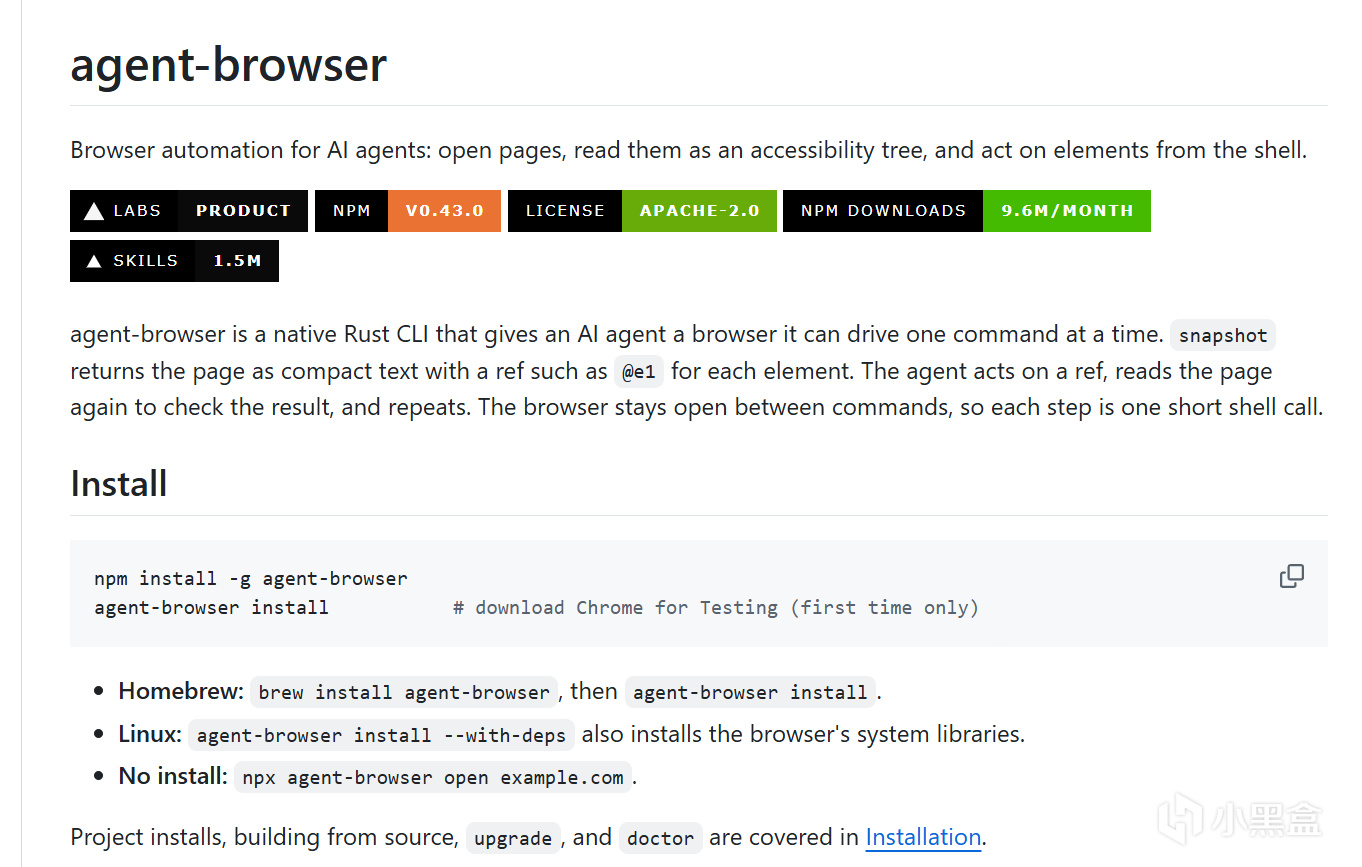
一句話介紹: Vercel實驗室的瀏覽器自動化命令行工具:AI不是靠截圖猜像素,而是把網頁讀成無障礙樹,給每個可點擊元素編號,按編號精準操作,5.2萬星的agent瀏覽器頂流。
核心功能:讓AI用瀏覽器,老辦法是截屏然後讓模型猜"這個按鈕大概在哪",又慢又容易點錯。agent-browser走正路:把頁面解析成無障礙樹,每個輸入框、按鈕都有穩定的引用編號,AI按編號點擊和填寫,操作完再讀一遍頁面確認結果。純Rust寫的CLI,在終端裏就能驅動,不用再拖一整套瀏覽器自動化框架。
使用場景與用法:npm一行命令裝好,掛到Claude Code等編程工具上當"眼睛和手"用——讓它幫你查快遞、填表格、抓頁面數據、跑一遍網頁流程再整理結果。做爬蟲作業、自動化測試、或者純粹想讓AI替你點網頁的同學,這是目前門檻最低、動作最穩的方案。
4⃣ agent-skills:Chrome團隊大佬的11.7萬星私藏,給AI一套工程師的完整流程
⭐ 約 11.8 萬 | 📦 JavaScript | ✅ MIT | 🔥 本週 +3670
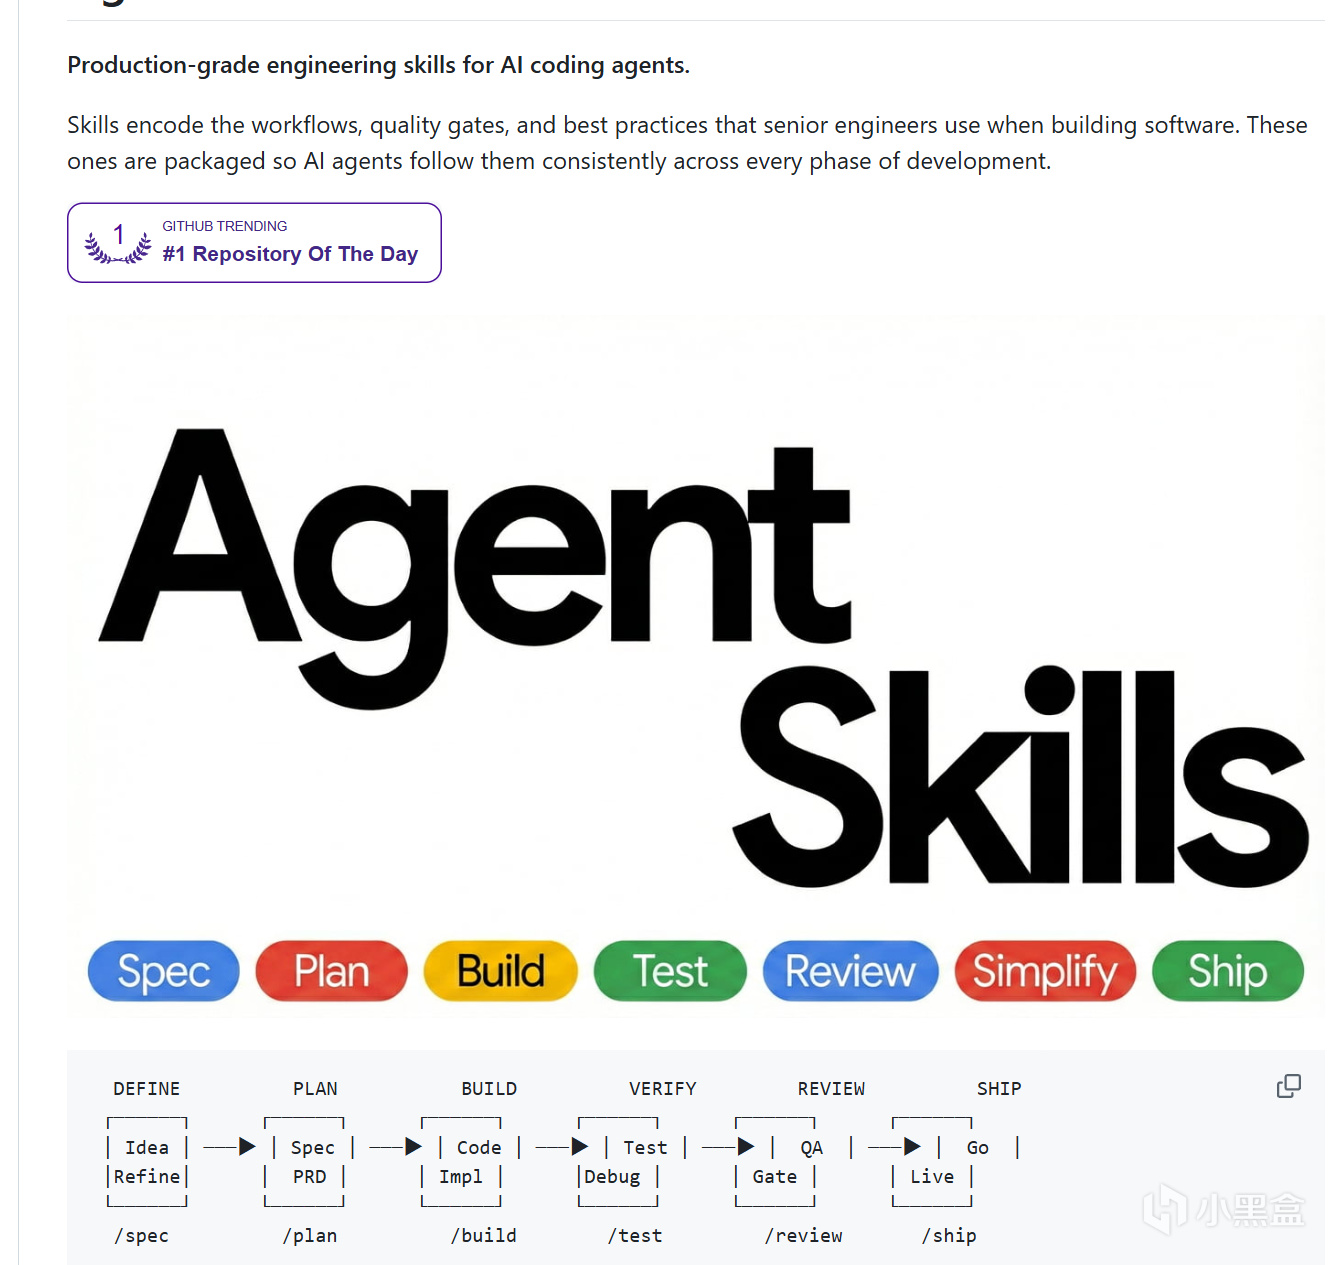
一句話介紹: Addy Osmani(Chrome團隊成員、高性能JavaScript作者)把資深工程師的工作流打包成9個斜槓命令:從定規格到上線,每個階段都有質量關卡,AI照着大師流程幹活。
核心功能:AI寫代碼最大的問題不是不會寫,而是沒有"工程流程"——上來就寫,寫完就交。這套技能把資深工程師的完整鏈路編碼進去:/spec定規格、/plan做計劃、/build實施、/test調試、/review質量門、/ship上線,每一步自動激活對應的技能和檢查清單。別人是教AI寫代碼,這是教AI像十年老工程師一樣做事。
使用場景與用法:裝進你的AI編程工具後,按階段敲對應命令即可。做課程設計從選題到交付全程用它管着,AI不會寫一半跑偏;畢業設計答辯前用/review過一遍,相當於請了一位不收錢的資深工程師幫你把關。
5⃣ MuJoCo:DeepMind的物理引擎殺回熱榜,機器人界的"元老"
⭐ 約 1.8 萬 | 📦 C++ | ✅ Apache-2.0 | 🔥 本週 +1859,長青迴歸
一句話介紹: 谷歌DeepMind維護的通用物理引擎:精確模擬關節、接觸、碰撞,是機器人研究和強化學習領域的標準工具,如今也是AI玩遊戲的背後功臣,本週重回GitHub熱榜。
核心功能:MuJoCo(Multi-Joint dynamics with Contact)名字直譯是"多關節動力學與接觸",人形機器人怎麼走路纔不摔、機械臂抓杯子用什麼力、四足機器人摔倒後怎麼爬起來,都要先在它這裏"虛擬排練"。它速度快、精度高,C API開放,DeepMind用它訓練了不少知名的機器人策略,學術界論文裏的仿真幾乎都有它的影子。
使用場景與用法:pip一行命令就能裝上Python綁定,官方文檔mujoco.readthedocs.io和在線查看器都很友好。機械、自動化、計算機專業的同學做機器人仿真、畢業設計裏的強化學習訓練,直接從官方示例庫克隆一個人形或機械臂場景就能開跑——站在DeepMind的肩膀上做研究,起點比自搭模擬器高太多。
更多遊戲資訊請關註:電玩幫遊戲資訊專區
電玩幫圖文攻略 www.vgover.com