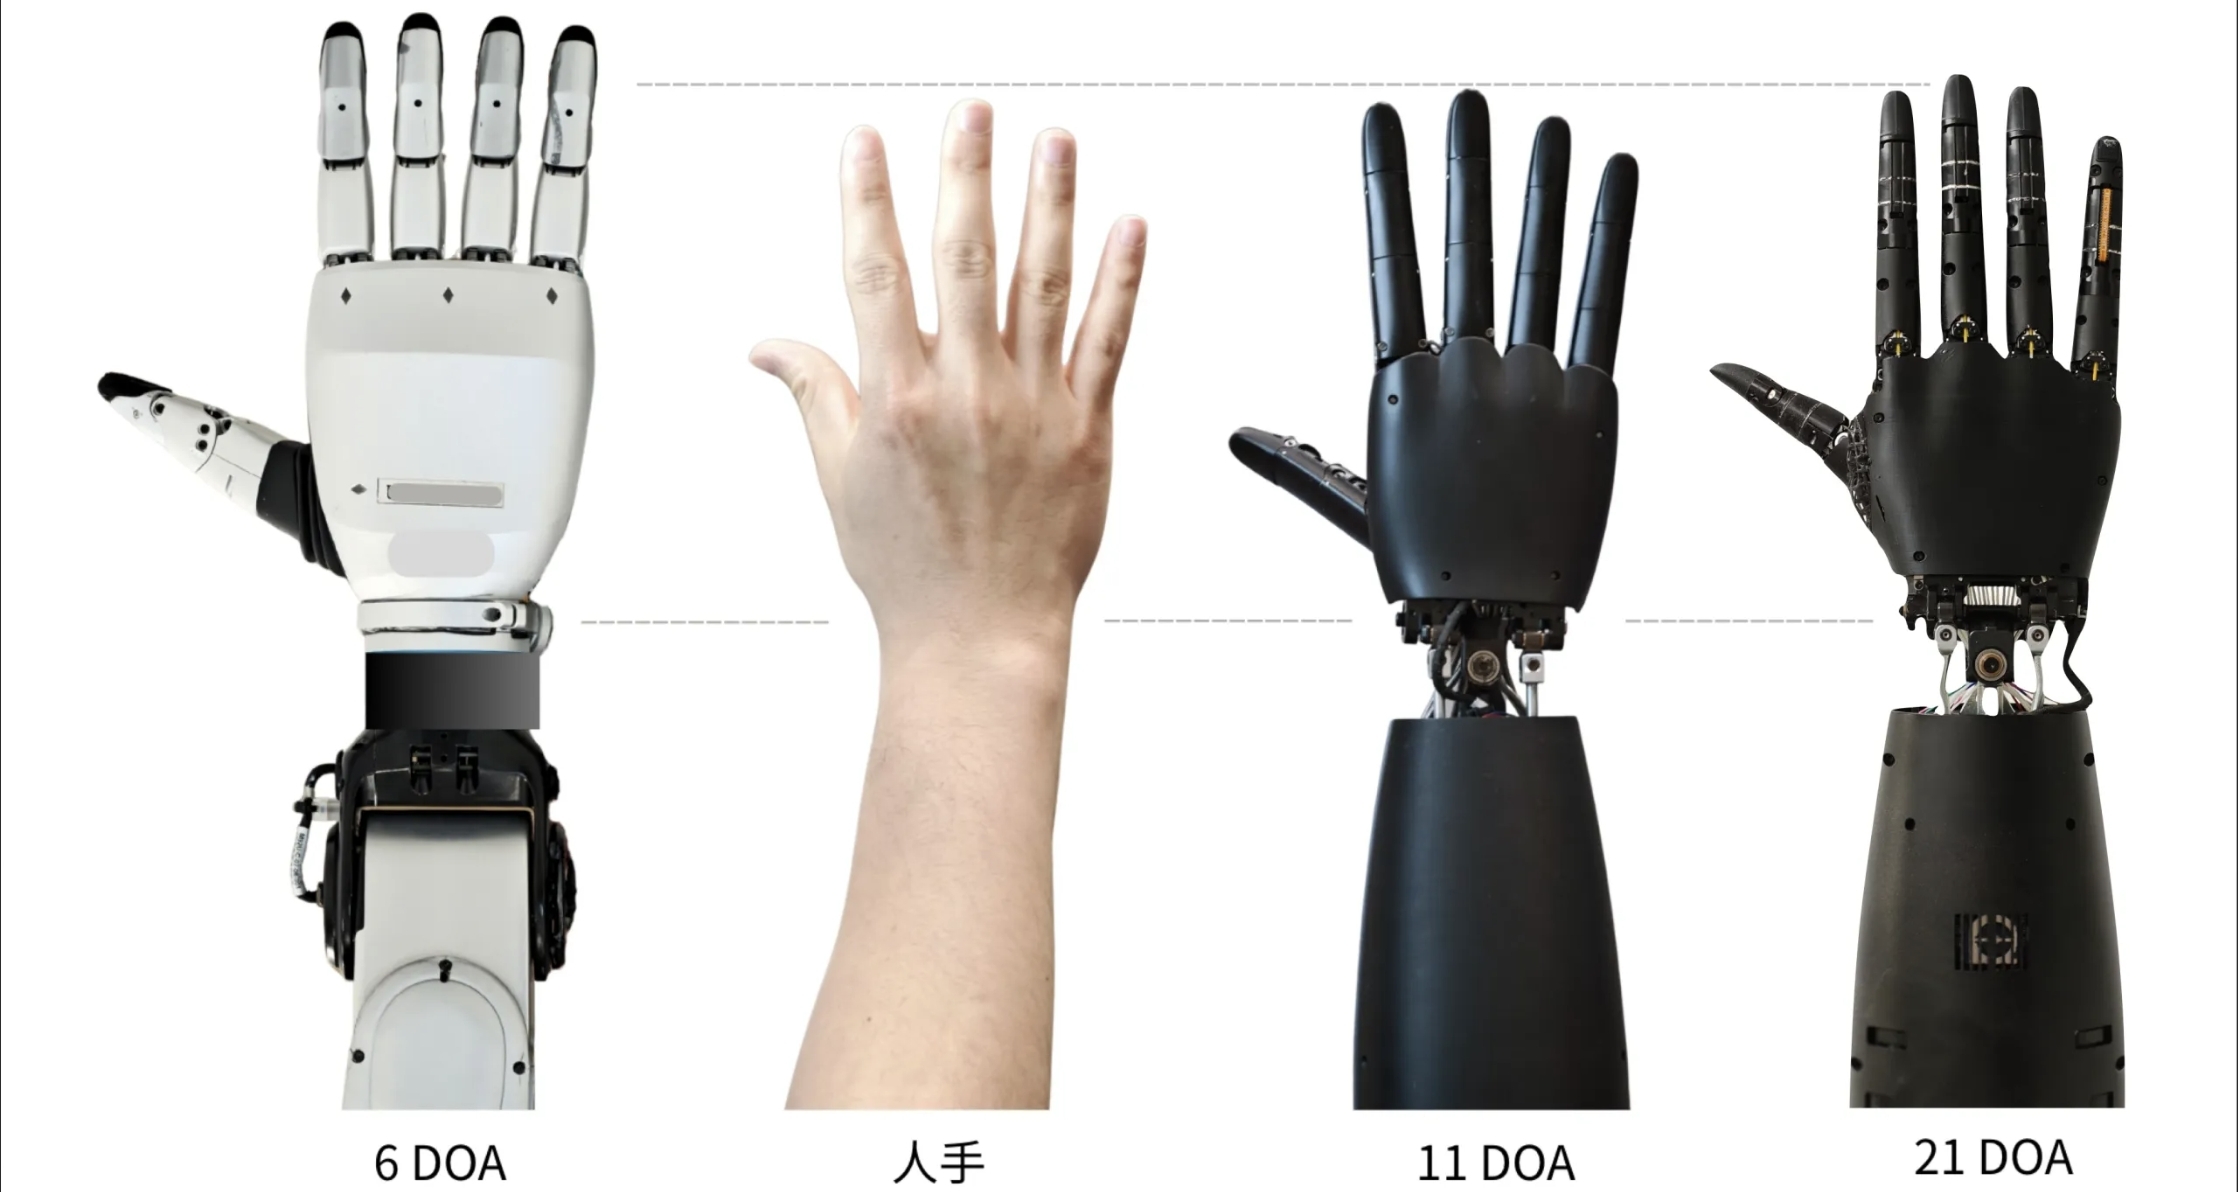
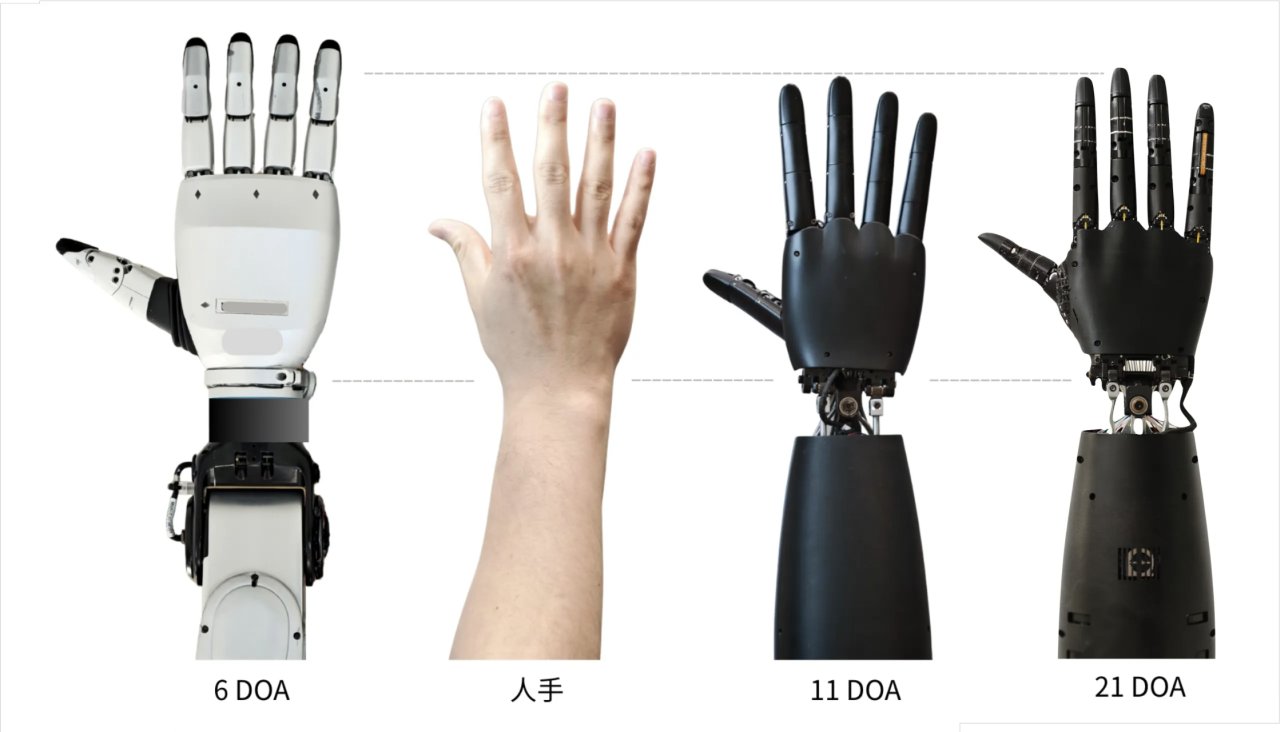
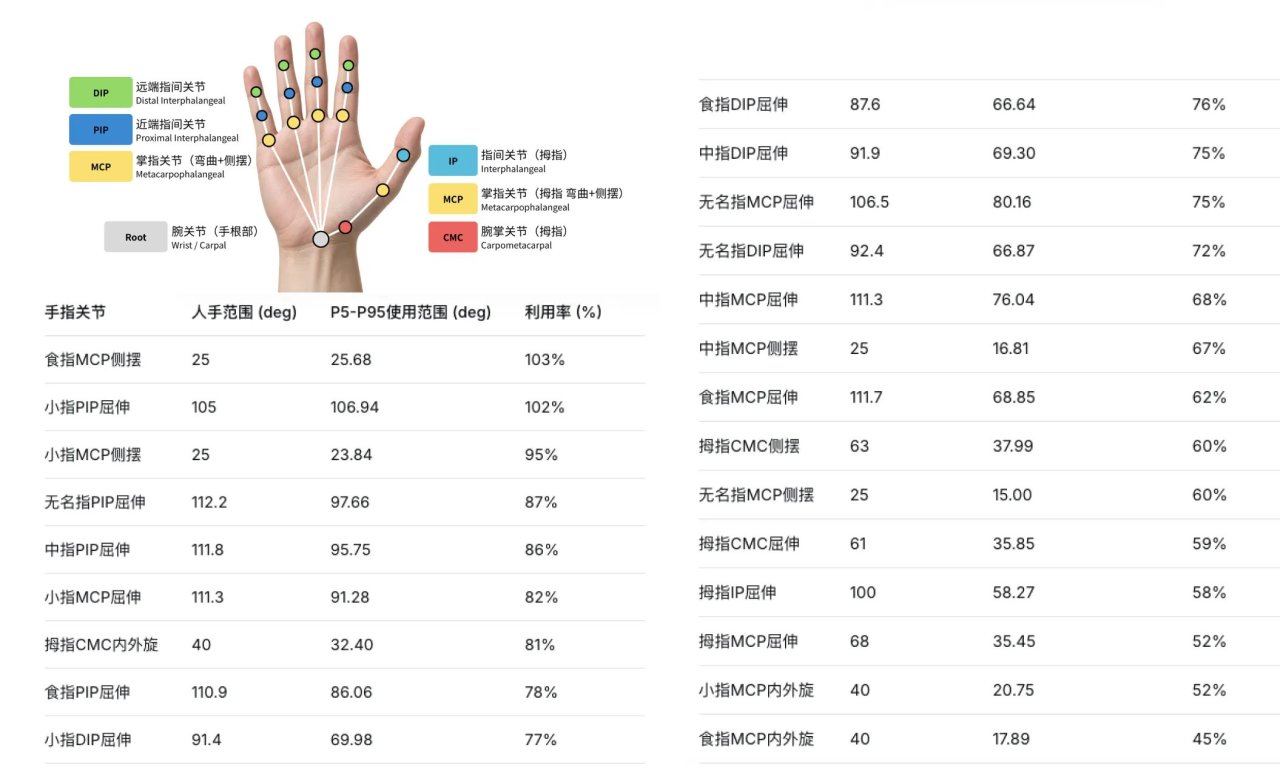
10月27日,小米技術宣佈,小米基於小米汽車-智能製造部中試中心的1827個真實作業SOP,設計出一款21自由度、26電機混合驅動、1500點全掌觸覺的高自由度仿生手。
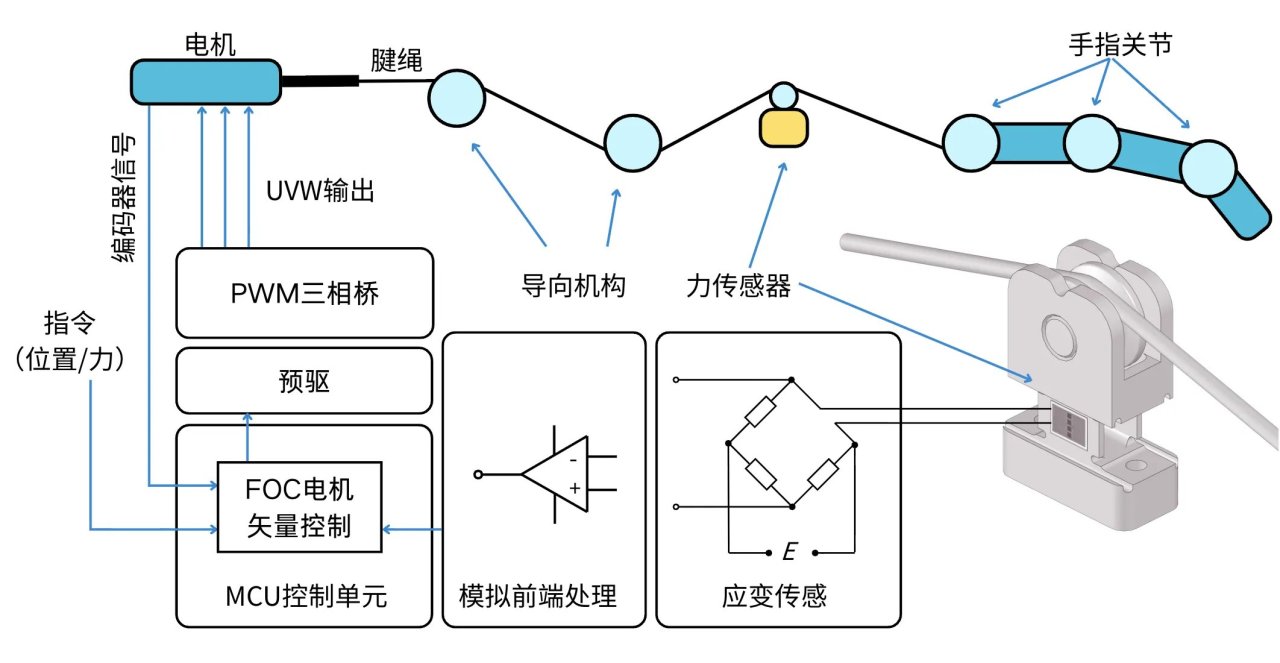
據介紹,該仿生手延續擬人設計和腱繩驅動爲主的思路,在繩驅爲主構型中融合5個直驅自由度,手掌重量僅324g;同時搭載腱繩張力傳感器,實現對指間末端和抓握過程的精細力控。針對電機密集佈局帶來的散熱難題,官方稱惡劣工況下單手功耗可達100W以上,自研熱預測模型已實現預測精度優於3℃。
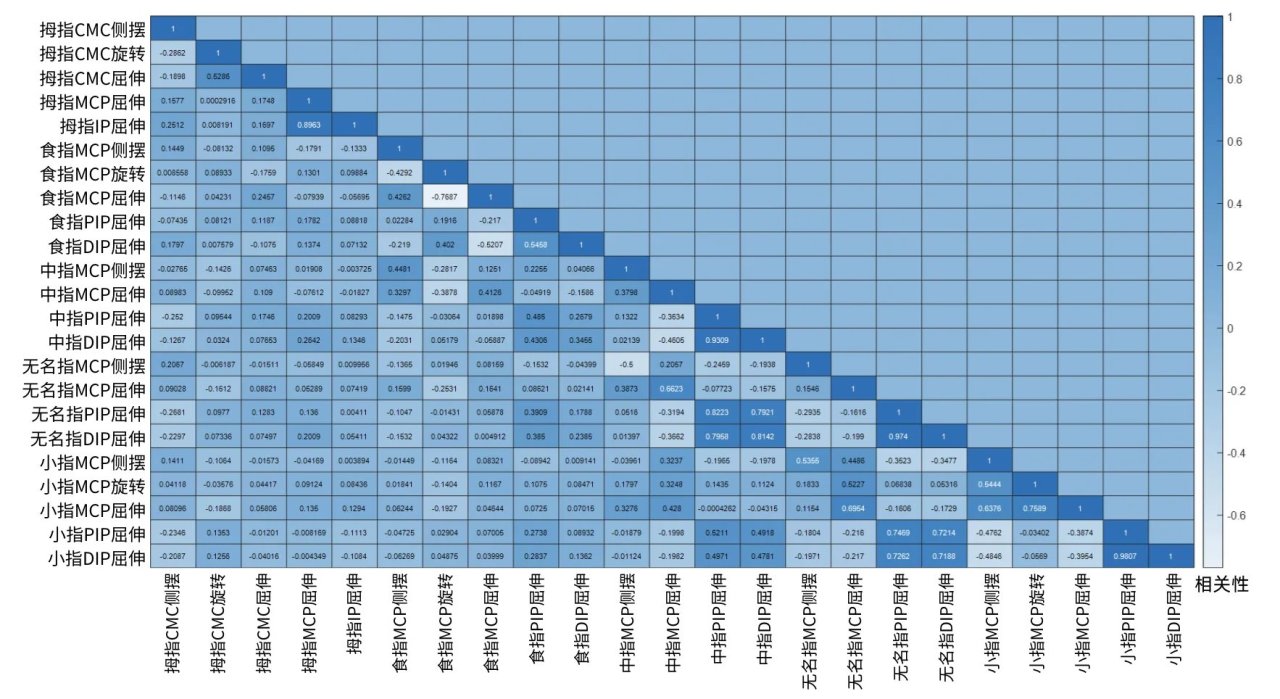
測試數據顯示,17~21自由度區間的平均穩定抓握成功率相比6~15自由度區間提升15%~38%,其中21自由度在工廠操作覆蓋度和抓握成功率上提升最大。繼續提升自由度至23
及以上時,抓握能力提升明顯放緩,堆自由度的邊際收益下降。
觸覺方面,該仿生手繼承前代觸覺手套的思路,指間、指腹、指根部觸覺空間分辨率達1mm,掌心達2mm,實現全掌高密度覆蓋,並具備可更換屬性。
更多遊戲資訊請關註:電玩幫遊戲資訊專區
電玩幫圖文攻略 www.vgover.com