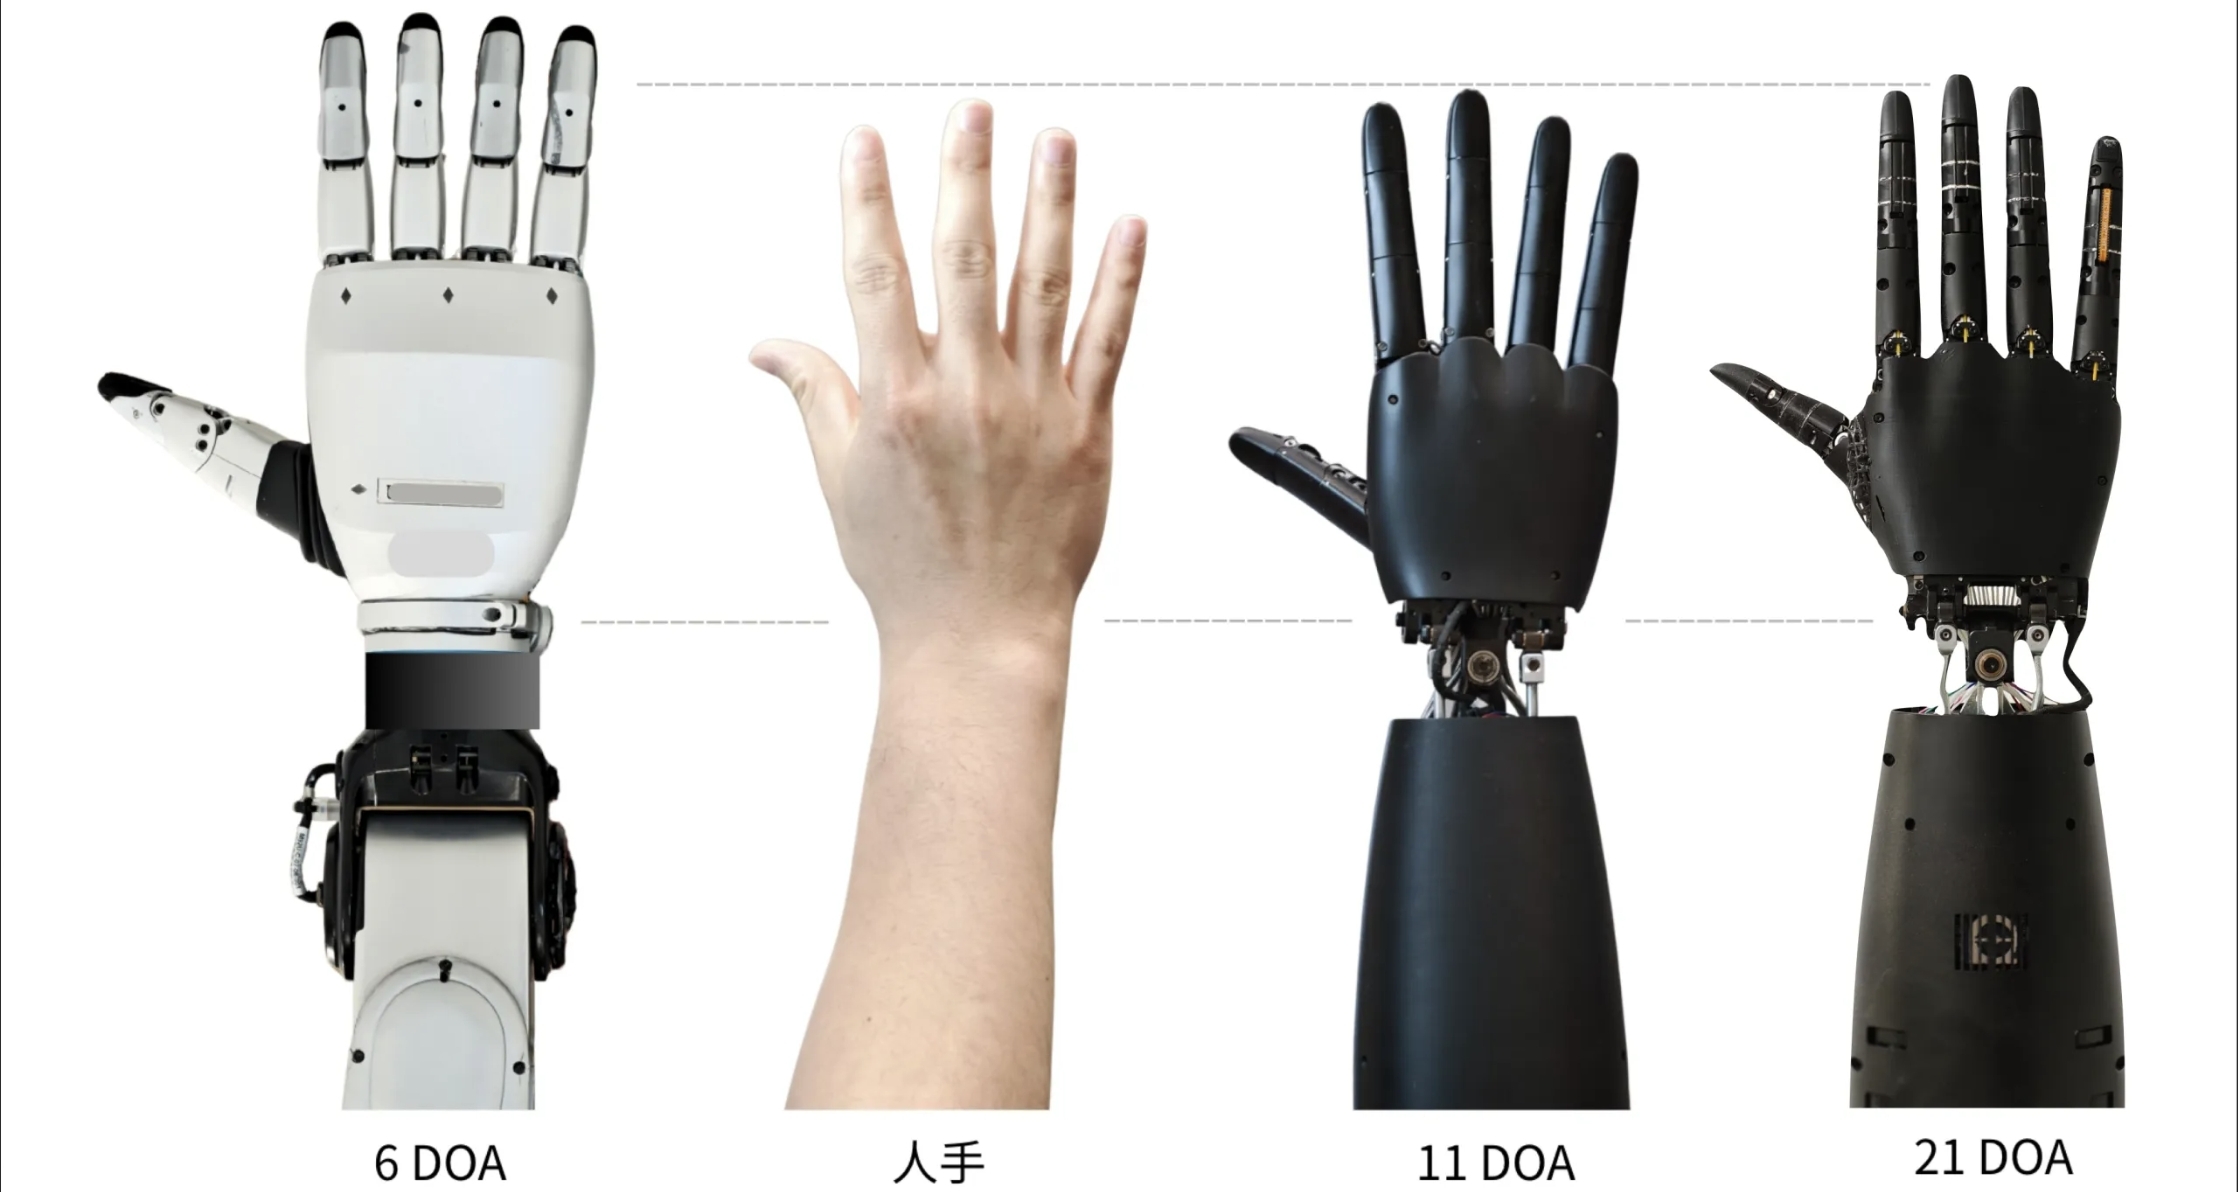
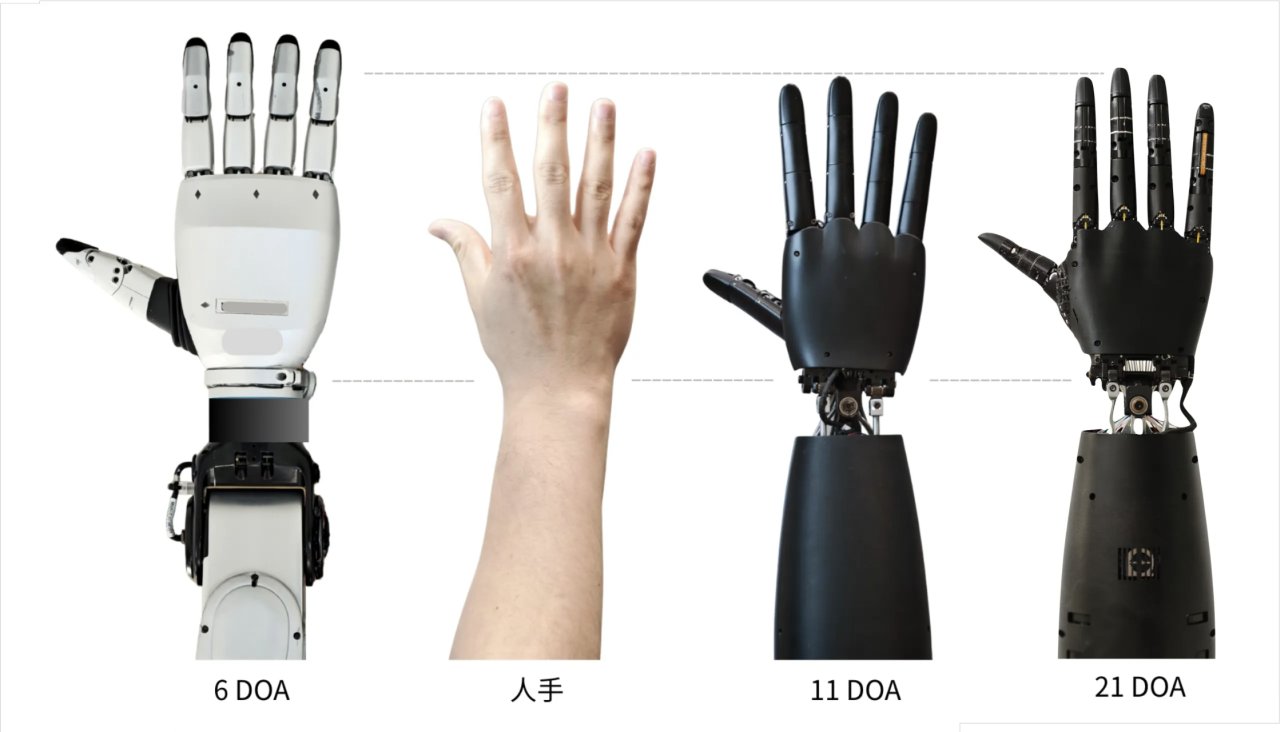
10月27日,小米技术宣布,小米基于小米汽车-智能制造部中试中心的1827个真实作业SOP,设计出一款21自由度、26电机混合驱动、1500点全掌触觉的高自由度仿生手。
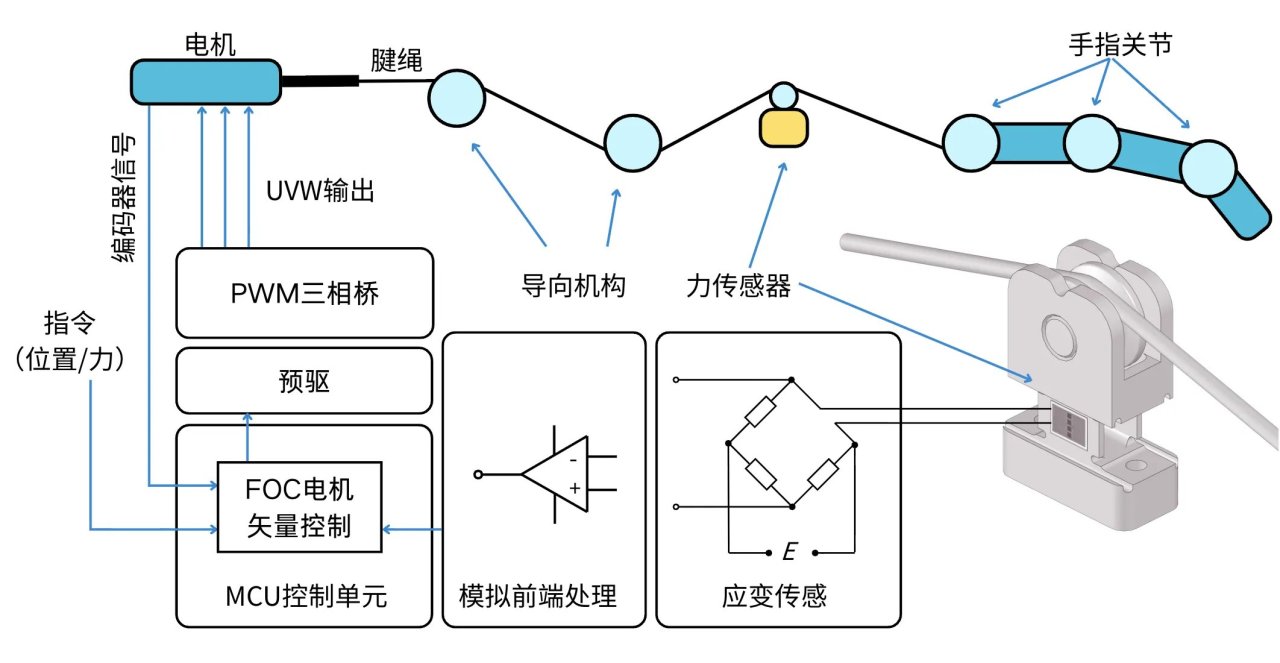
据介绍,该仿生手延续拟人设计和腱绳驱动为主的思路,在绳驱为主构型中融合5个直驱自由度,手掌重量仅324g;同时搭载腱绳张力传感器,实现对指间末端和抓握过程的精细力控。针对电机密集布局带来的散热难题,官方称恶劣工况下单手功耗可达100W以上,自研热预测模型已实现预测精度优于3℃。
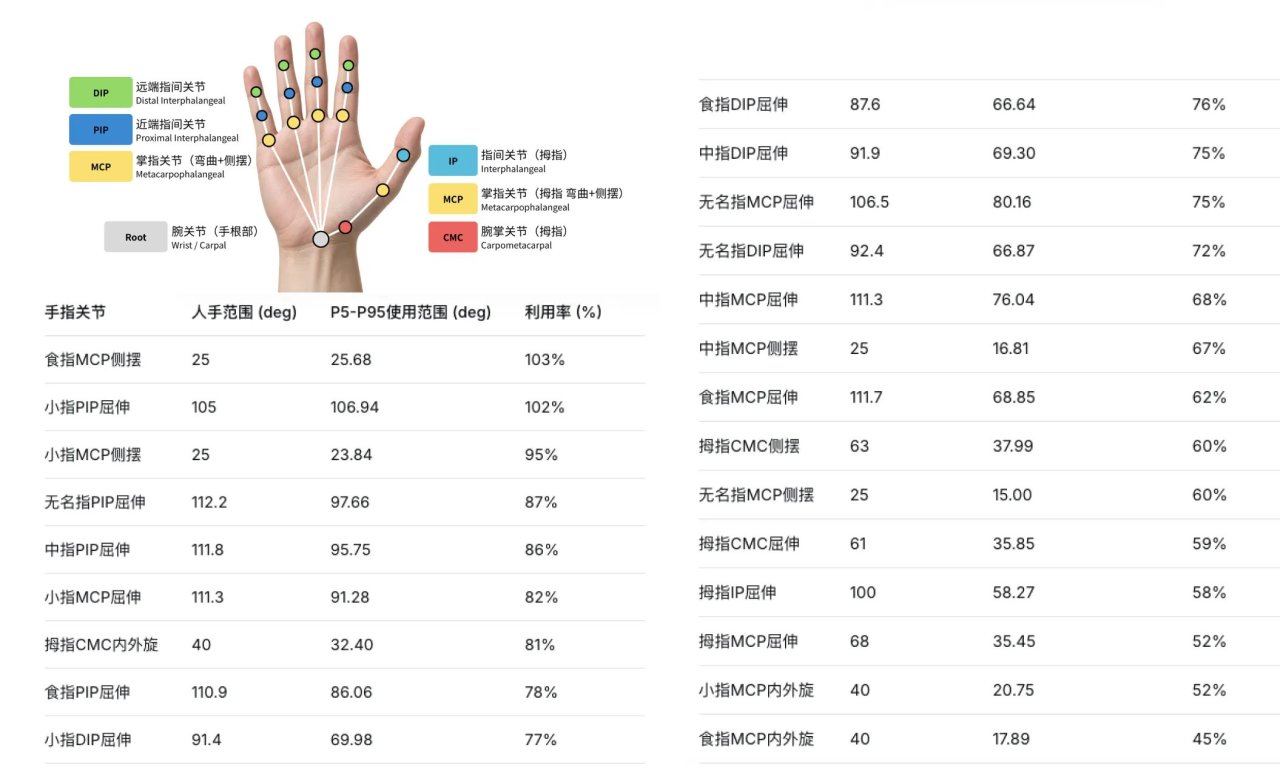
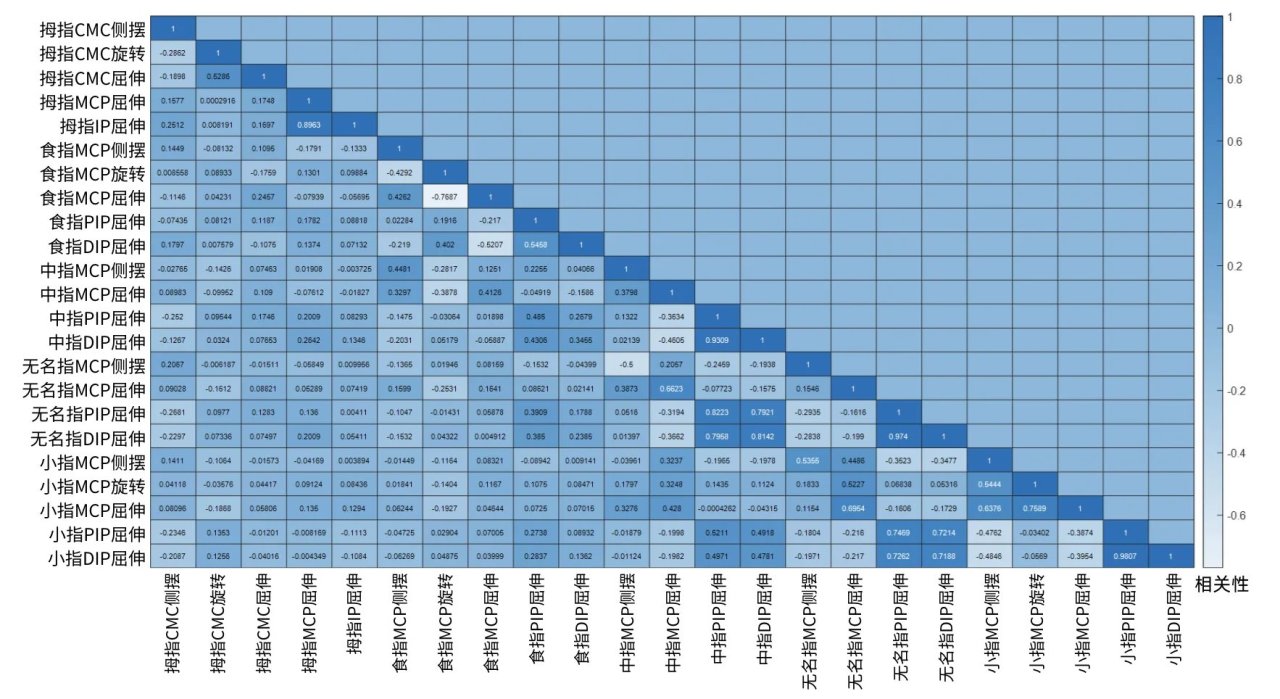
测试数据显示,17~21自由度区间的平均稳定抓握成功率相比6~15自由度区间提升15%~38%,其中21自由度在工厂操作覆盖度和抓握成功率上提升最大。继续提升自由度至23
及以上时,抓握能力提升明显放缓,堆自由度的边际收益下降。
触觉方面,该仿生手继承前代触觉手套的思路,指间、指腹、指根部触觉空间分辨率达1mm,掌心达2mm,实现全掌高密度覆盖,并具备可更换属性。
更多游戏资讯请关注:电玩帮游戏资讯专区
电玩帮图文攻略 www.vgover.com